APLICACIONES BECKER · 02 / 08
Pick & PlaceTecnología BECKER
Recoger, trasladar y colocar con vacío exige coordinar el agarre con cada movimiento de la máquina. La pieza cambia de orientación, acelera y debe liberarse en una posición definida. ExportVacío ayuda a estudiar el suministro BECKER a partir del material, las ventosas, la trayectoria y el ciclo, para relacionar caudal, señal de vacío y respuesta del circuito con la manipulación prevista.
- Proceso y criterios de selección
- Equipos y documentación
- Asesoría desde Andorra
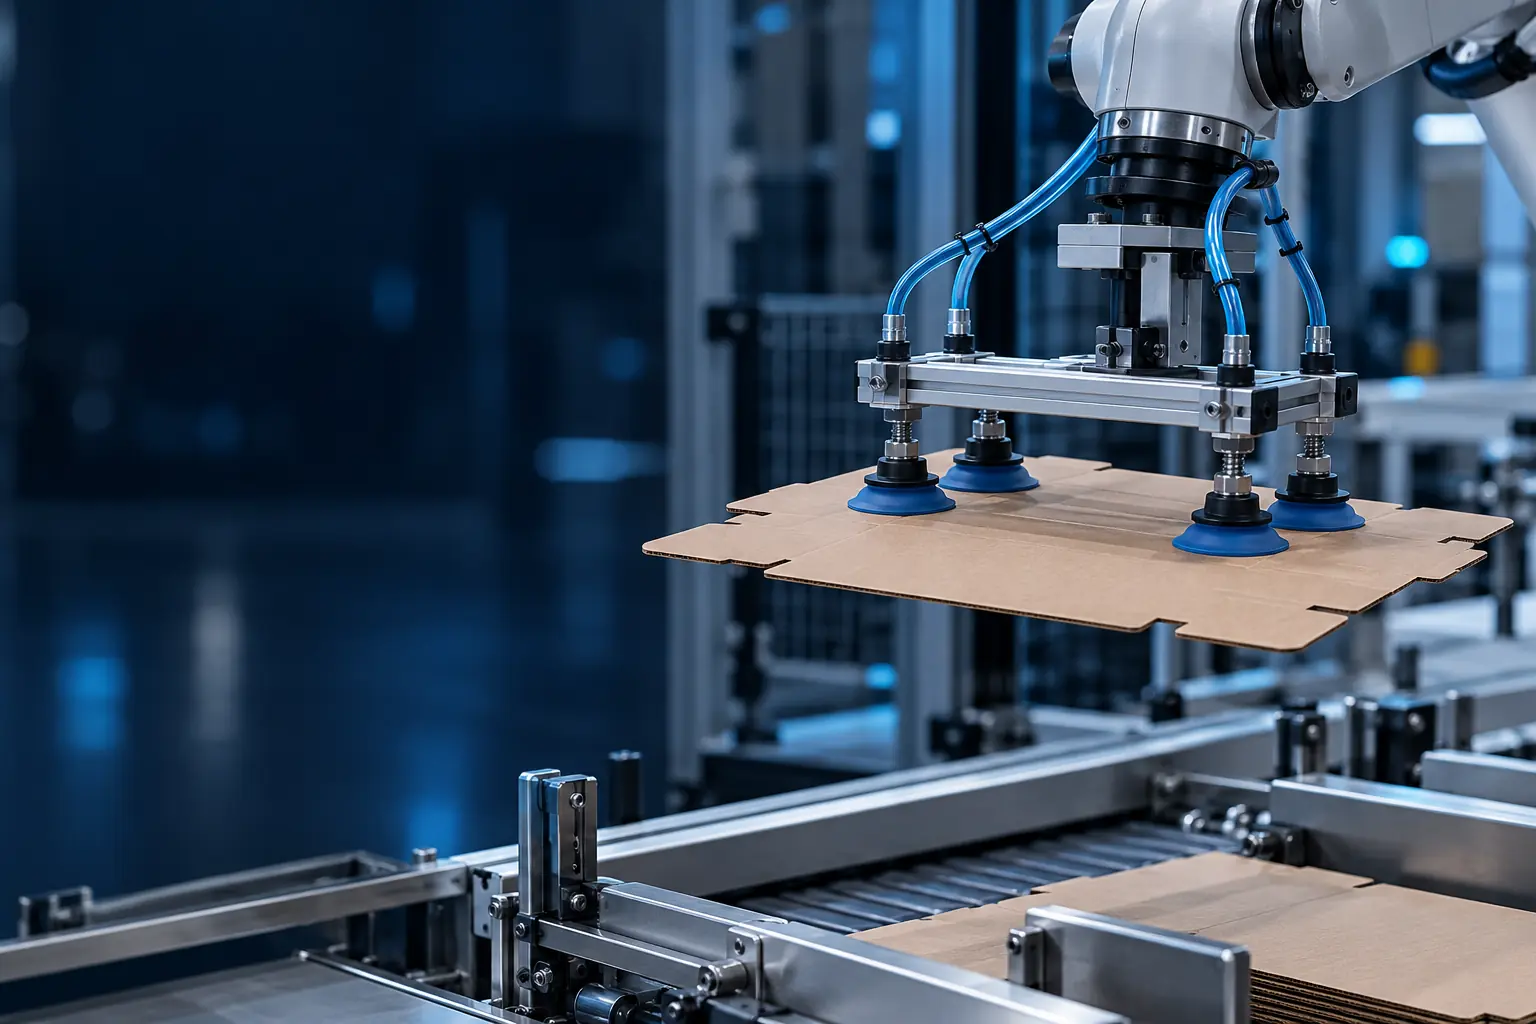
Escena conceptual creada con IA para Exportvacio
ENTENDER ANTES DE SELECCIONAR
El principio del proceso
En una operación Pick & Place, el útil entra en contacto con la pieza, evacua el espacio de agarre y la transporta hasta un destino. La diferencia de presión produce una fuerza sobre el área efectiva de las ventosas o de otro elemento de contacto. El sistema debe conservar una condición de agarre válida durante la trayectoria y permitir una liberación coordinada al llegar.
El comportamiento dinámico distingue esta aplicación de una fijación estacionaria. El peso, las aceleraciones, las frenadas, los cambios de orientación y la posición del centro de gravedad afectan a la carga que debe soportar el conjunto. Una pieza bien retenida en reposo puede exigir otra configuración cuando el robot gira o aumenta su cadencia. Además, las fuerzas normales y las tangenciales no son intercambiables: la respuesta del contacto depende de superficie, material, forma y distribución de las ventosas.
La generación de vacío participa en dos necesidades relacionadas. Primero debe retirar el aire del útil y sus conexiones dentro del tiempo disponible. Después debe compensar el aire que entra por la pieza o por un contacto imperfecto mientras se mueve. En materiales porosos, la demanda puede mantenerse durante toda la trayectoria; en otros, la dificultad principal puede estar en formar el sello con rapidez.
La selección se construye alrededor de ese ciclo. Hay que definir qué se recoge, cómo se apoya el útil, qué movimiento se ejecuta y cómo se reconoce un agarre correcto. Con esos datos se comparan las soluciones BECKER de paletas en seco, garra y canal lateral que correspondan al proceso.
DEL PRINCIPIO A LA OPERACIÓN
Así funciona
Explora las fases del proceso
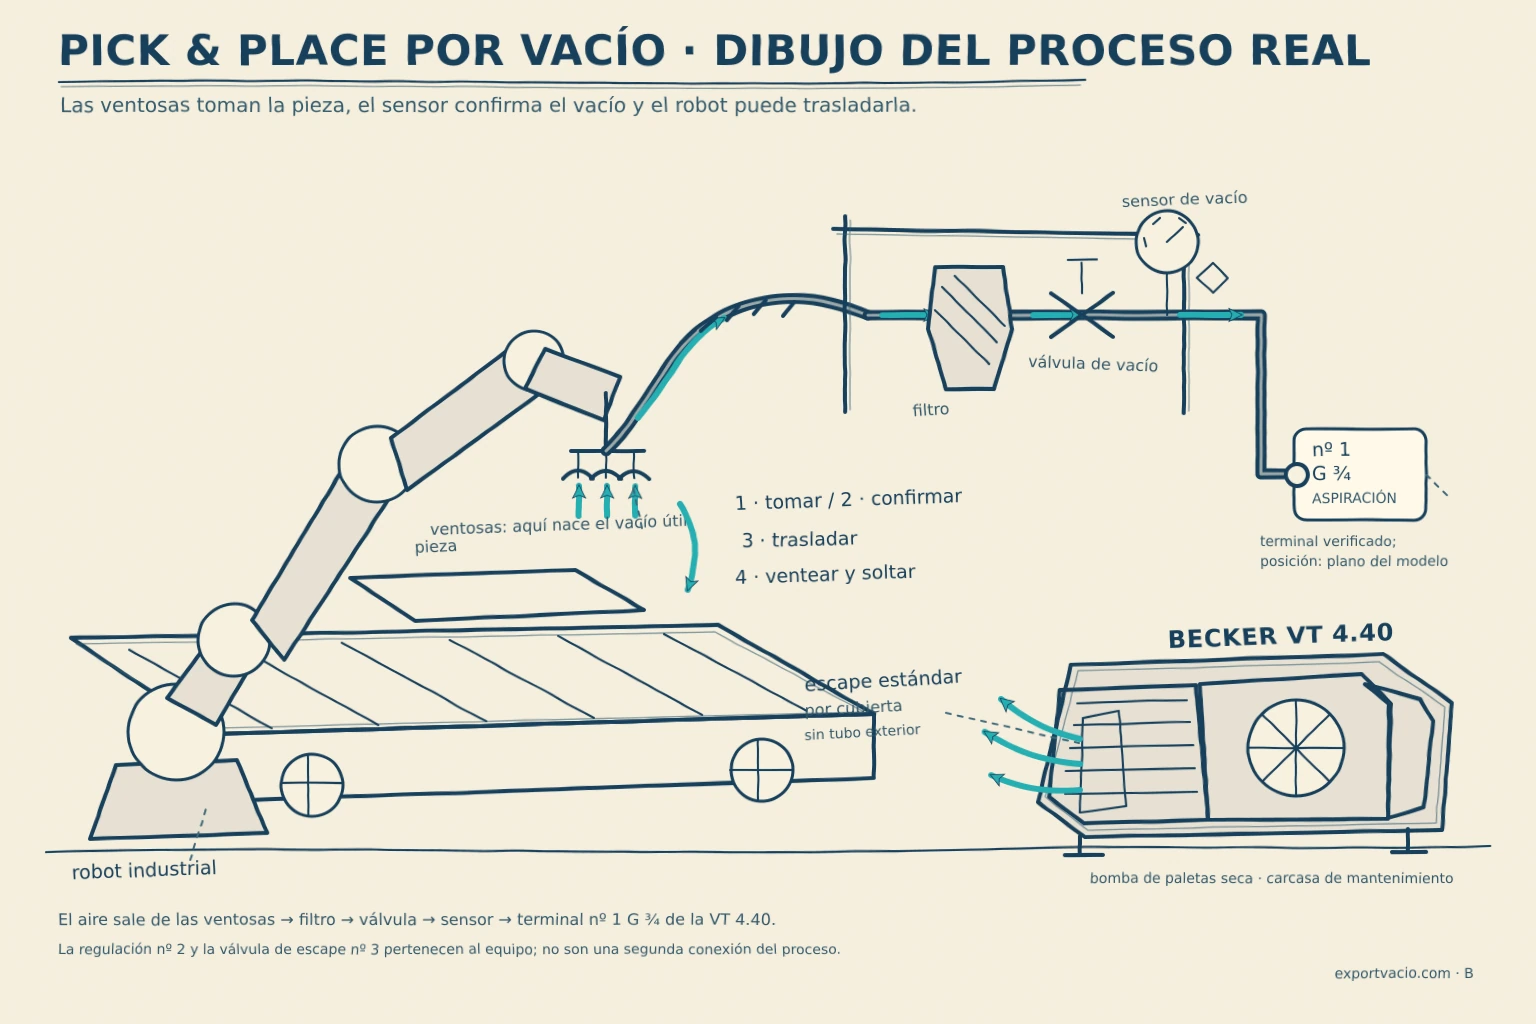
FASE 01
Recoger
El contacto sella y el circuito alcanza la condición de agarre validada.
FASE 02
Trasladar
El útil conserva el agarre durante aceleraciones, giros y frenadas.
FASE 03
Colocar
La pieza encuentra apoyo y se libera de forma coordinada con la retirada.
- 01
Presentar el útil y formar el contacto
Ver esta etapa
El ciclo comienza con una pieza cuya posición, altura y superficie pueden variar. El útil debe alcanzar el contacto previsto sin cargar zonas delicadas ni quedar apoyado sobre pliegues, bordes o aberturas. La geometría y el recorrido de las ventosas influyen en cómo se forma el sello. Conviene observar la variación entre piezas y entre puntos de recogida, no solo una posición ajustada manualmente. La información relevante incluye tolerancias de presentación, deformación inicial y estado de la superficie que recibirá el agarre.
- 02
Evacuar el circuito de agarre
Ver esta etapa
Al activar la aspiración se extrae el aire de ventosas, distribuidores y tuberías conectadas. El tiempo hasta obtener una condición de agarre válida depende del volumen, de la resistencia al flujo y del aire que sigue entrando. Debe medirse desde la señal de activación hasta la confirmación utilizada por la máquina. Si el generador está lejos, el volumen y el recorrido pueden influir en esa respuesta. La comparación entre ciclos permite detectar contactos que sellan tarde y distinguirlos de una limitación repetible del suministro.
- 03
Confirmar la toma antes del movimiento
Ver esta etapa
La autorización de traslado debe corresponder a un agarre validado para la pieza y la trayectoria. Una señal de vacío mide una condición del circuito; no identifica por sí sola cuántas piezas se han recogido ni si todas las zonas previstas están en contacto. El diseño de máquina debe resolver esas comprobaciones cuando sean necesarias. Resulta útil relacionar presión, posición del útil y confirmación de toma dentro del registro del ciclo. Así se evitan interpretaciones basadas únicamente en el tiempo transcurrido desde que se abrió una válvula.
- 04
Transportar y controlar el agarre
Ver esta etapa
Durante la trayectoria cambian aceleración, orientación y fuerzas aplicadas sobre el contacto. El movimiento puede deformar un envase flexible o desplazar el apoyo de una pieza cuyo centro de gravedad está alejado. El suministro debe compensar las entradas de aire mientras se conserva la condición de agarre comprobada. La validación incluye frenadas y transiciones, además del tramo de velocidad estable. Relacionar cualquier descenso de presión con la posición del robot ayuda a localizar deformaciones, tensiones de tubo o contactos que se abren en una fase concreta.
- 05
Depositar y liberar en el destino
Ver esta etapa
La pieza debe encontrar el apoyo previsto antes de que desaparezca la fuerza de agarre. La admisión de aire, y cuando proceda el método de liberación aprobado para el útil, se coordina con la retirada del manipulador. Hay que comprobar tanto el tiempo de suelta como la posición final. Una pieza ligera puede seguir al útil o desplazarse si la liberación está mal sincronizada. El ciclo termina cuando el equipo puede volver a recoger sin arrastrar el producto, alterar su orientación ni interferir con el siguiente elemento de la línea.
QUÉ CAMBIA EL RESULTADO
Las variables que conviene medir
Masa y posición del centro de gravedad
La masa participa en las cargas del movimiento, pero su distribución también importa. Un centro de gravedad desplazado respecto al conjunto de ventosas puede introducir un momento que cargue unas zonas más que otras. Aporte el intervalo de peso y un dibujo que muestre orientación, puntos de toma y contenido variable. Un envase parcialmente lleno puede comportarse de otra manera durante aceleración o giro. El análisis debe considerar esa configuración real; repartir el peso aritméticamente entre ventosas no demuestra que todas reciban la misma carga durante el ciclo.
Aceleraciones y cambios de orientación
El perfil de movimiento determina qué fuerzas debe resistir el agarre al arrancar, frenar y girar. La velocidad máxima no describe por sí sola esos esfuerzos. Solicite al integrador los datos de trayectoria relevantes e identifique cambios de orientación o movimientos combinados. Una prueba a cadencia reducida puede ser útil para ajustar, pero no representa automáticamente la producción final. La validación debe cubrir los casos de carga más exigentes previstos. Si se cambia el programa del robot, conviene revisar también la condición de agarre y el comportamiento de la pieza.
Área efectiva y distribución de contactos
El área útil de aspiración depende de la geometría real de cada contacto, no solo del diámetro exterior de una ventosa. Su distribución condiciona la estabilidad frente a giros y deformaciones. Es necesario conocer qué puntos quedan activos para cada formato y si alguno puede coincidir con una abertura, junta o relieve. Aporte el plano del útil y las superficies permitidas de agarre. Añadir ventosas modifica también volumen y demanda; debe estudiarse como una configuración completa, incluyendo cómo se detecta un contacto ausente en un circuito compartido.
Superficie, porosidad y variación entre piezas
Cartón, papel, plástico, metal y componentes electrónicos presentan condiciones de contacto muy diferentes. El acabado, la humedad, el polvo o la textura pueden cambiar el sellado y el comportamiento tangencial. En materiales permeables se necesitan ensayos de aspiración con muestras reales. Conviene incluir diferentes lotes y estados previstos del producto, especialmente cuando existe variación de pliegues o recubrimientos. El objetivo es caracterizar el aire entrante y el contacto dentro de esa variación. Una ficha del material no sustituye la observación de la pieza tal como llega a la máquina.
Rigidez y deformación durante el agarre
Una lámina puede curvarse entre ventosas y un envase puede cambiar de forma al evacuar. Esa deformación puede abrir contactos, afectar a la posición final o dejar marcas. Describa zonas delicadas, espesores y criterios de aceptación de superficie y geometría. También interesa si la pieza conserva una deformación después de liberarse. La selección del útil y la distribución de contactos participan directamente en el resultado. Aumentar la diferencia de presión puede elevar la fuerza y, al mismo tiempo, empeorar un defecto; ambas respuestas deben observarse durante la prueba.
Presión de agarre y respuesta de la señal
La presión necesaria se establece con la evaluación de la pieza, el útil y el movimiento. La señal que utiliza la máquina debe representar esa condición con una respuesta adecuada al ciclo. Indique ubicación del sensor, referencia absoluta o relativa, unidades y eventos asociados. Un sensor lejos del contacto puede mostrar una evolución distinta durante la toma o una fuga. Además del valor de autorización, interesa la trayectoria completa de la señal y la respuesta definida cuando deja de cumplirse. No conviene trasladar ajustes de otra aplicación sin comprobar el conjunto.
Volumen evacuado y paso disponible
Ventosas, distribuidores, válvulas y mangueras añaden volumen que debe evacuarse en cada activación si queda comunicado con el ambiente. El paso disponible condiciona la rapidez con la que el generador retira ese aire. Longitud y diámetro interior deben registrarse junto con conexiones y accesorios. Acercar una válvula puede cambiar qué volumen participa en una fase, pero su conveniencia depende del esquema. Para localizar una limitación, compare tiempos y presiones en puntos conocidos. El caudal nominal de la bomba no equivale automáticamente a la respuesta del útil en milisegundos.
Cadencia y coincidencia entre útiles
En una línea con varios manipuladores, la demanda depende de cuántos toman, transportan y liberan a la vez. Los picos pueden coincidir de forma ocasional y quedar ocultos en un promedio de consumo. Aporte tiempos de ciclo, pausas y secuencias compartidas, incluyendo cambios de formato. La evaluación de una red común debe comprobar la respuesta de cada útil cuando los otros actúan. También se revisan las condiciones durante esperas o interrupciones. El perfil temporal ayuda a comparar arquitecturas y opciones de regulación sin asumir que una mayor capacidad nominal resuelve cualquier coincidencia.
UN PROCESO EN DISTINTOS SECTORES
Aplicaciones concretas en la industria
Carga y descarga de tableros de madera
Un manipulador puede tomar un tablero de una pila y llevarlo hasta una máquina o una estación de apilado. Importan porosidad, planitud, peso y distribución del contacto sobre una pieza de gran superficie. El estudio debe incluir diferencias de formato y la posición del centro de gravedad. También conviene observar cómo se separa la pieza de la pila y cómo se deposita. El suministro se evalúa durante todo el recorrido, con especial atención a los cambios de orientación y al aire que entra a través del material.
Madera y mecanizado CNCColocación de componentes electrónicos
La toma de componentes exige coordinar contacto, posicionamiento y liberación sin cargar superficies incompatibles con el útil. El tamaño reducido no elimina la necesidad de estudiar volumen de conexión, geometría y respuesta de la señal. Aporte la variedad de componentes, la superficie disponible y la precisión de colocación que requiere la máquina. En ciclos rápidos conviene distinguir el tiempo de evacuación del tiempo dedicado al movimiento y al reconocimiento de posición. Los requisitos de limpieza y compatibilidad deben definirse para el proceso concreto, sin deducirlos únicamente de la tecnología de la bomba.
Industria electrónicaManipulación de envases y productos en alimentación
El vacío puede intervenir en la colocación de productos delicados o en el manejo de cajas, bandejas y otros envases. Cada contacto debe adaptarse al material y a la deformación admisible. Una caja porosa y una bandeja poco permeable presentan demandas distintas, aunque compartan una línea. Para evaluar la solución se necesitan muestras, geometría de toma y condiciones del entorno. Las exigencias del producto y de limpieza se incorporan al diseño del útil y del circuito. La capacidad del generador no establece por sí sola la idoneidad del conjunto para un contacto determinado.
Alimentación y envasado primarioAlimentación de hojas en impresión
La recogida de una hoja y su transferencia requieren mantener el registro sin arrastrar otras piezas ni provocar deformaciones que dificulten la entrada. Gramaje, permeabilidad, acabado y estado de la pila pueden alterar la toma. El análisis debe incluir cómo se confirma la alimentación y qué otras funciones de la máquina participan en la separación. Para estudiar el vacío conviene registrar toma, transporte y liberación a la cadencia prevista. El resultado se comprueba en el punto de entrega, donde posición y estabilidad influyen en la siguiente operación.
Imprenta y artes gráficasTransferencia de piezas de plástico moldeadas
Una pieza moldeada puede ofrecer superficies curvas, relieves y zonas de espesor variable que limitan el contacto. Además, su estado térmico y rigidez al salir de la máquina pueden diferir de los de una muestra fría. Aporte la condición real de recogida, los puntos permitidos y la orientación de entrega. El estudio del útil debe contemplar que una deformación abra el sello durante el movimiento. La validación incluye apariencia y geometría al final de la transferencia, además de la ausencia de pérdida de agarre.
Industria del plásticoManipulación de láminas para componentes energéticos
Las láminas empleadas en procesos de fabricación de componentes energéticos pueden requerir un contacto distribuido y un manejo que conserve su forma. Para estudiar la aspiración se necesitan datos de permeabilidad, recubrimiento, zonas permitidas y tolerancia a marcas. La selección se coordina con el integrador para relacionar útil y movimiento con los requisitos del material. Una muestra representativa permite observar curvatura, toma y liberación. Los requisitos particulares de ambiente y compatibilidad deben especificarse expresamente; no se atribuyen al equipo por pertenecer a una familia de vacío determinada.
Industria de la energíaDECISIONES CON CONTEXTO
Tres ejemplos para orientar el análisis
Los siguientes ejemplos son hipotéticos. Sirven para comparar decisiones y preparar comprobaciones sobre un proceso real.
Ejemplo hipotético de agarre correcto en reposo y pérdida al girar
Un útil recoge un envase y mantiene una lectura estable mientras permanece quieto, pero aparece una pérdida durante un giro de la trayectoria. La investigación relaciona la señal de vacío con orientación, aceleración y deformación del producto. Si el contacto se abre al flexionarse una pared, el problema puede estar en la distribución de apoyo o en la forma de la ventosa. Si la presión permanece estable, hay que examinar el esfuerzo tangencial y el momento respecto al centro de gravedad.
La decisión puede incluir revisar el útil o la trayectoria dentro del diseño de máquina. Después se valida el ciclo completo con las variantes de peso y geometría previstas. Una prueba solo estática no cierra el análisis. El ejemplo muestra por qué conviene aportar datos de movimiento antes de buscar una bomba de mayor tamaño; no representa un caso de cliente ni una capacidad garantizada.
Ejemplo hipotético de alternancia entre dos tipos de cartón
Una línea toma cajas con dos acabados. Las de una referencia necesitan más tiempo para confirmar el agarre, aunque el útil sea el mismo. Se comparan muestras y registros de presión desde el contacto inicial hasta el traslado. El acabado puede modificar la permeabilidad o el sellado de la ventosa, y una variación de planitud puede retrasar el contacto de algunos puntos.
La decisión comienza por caracterizar cada referencia y revisar la zona de toma. Si la entrada de aire permanece durante el movimiento, se evalúa la capacidad de suministro a la presión requerida. Si el retraso procede del asentamiento, la geometría y la presentación de la pieza merecen atención prioritaria. La comprobación incluye lotes distintos y la cadencia final, además de la liberación en destino. Así se obtiene una configuración asociada a condiciones de producción identificables, en lugar de un ajuste general basado en la muestra más favorable.
Ejemplo hipotético de varios robots con aspiración central
Varios robots toman piezas de forma independiente desde una red común. La mayoría de los ciclos funciona correctamente, pero la confirmación de toma se retrasa cuando coinciden varias activaciones. Para analizarlo se registran señales de cada útil y presión del colector. Es necesario distinguir una caída general de la red de una limitación en un ramal o una válvula local.
La decisión se apoya en la demanda simultánea y en el tiempo disponible para recuperar la condición de agarre. Puede estudiarse la distribución, el control de generación o la secuencia, según el comportamiento observado. La verificación debe reproducir coincidencias reales, pausas y reinicios, sin limitarse a ensayar cada robot por separado. Un sistema compartido se acepta por la respuesta de sus consumidores. Su conveniencia energética requiere además comparar el perfil de uso completo, sin atribuir ahorros a la arquitectura por sí misma.
PASAR DE LA NECESIDAD A LOS DATOS
Cómo plantear la selección
1 Describir pieza, toma y entrega
Reúna formatos, materiales, pesos y geometrías, junto con las posiciones de origen y destino. Indique qué superficies pueden tocarse y qué cambios aparecen durante el proceso. La descripción debe incluir cómo llega presentada la pieza y qué tolerancia tiene su posición final. Si se manipulan varias referencias, agrúpelas por comportamiento real del contacto. Esta información establece la función del útil y evita elegir generación de vacío sin saber cómo se formará el agarre. Añada muestras de las variantes más difíciles de sellar, sostener o liberar.
2 Validar el contacto y la distribución
Seleccione con el integrador la geometría, el material y la posición de los contactos. Considere curvatura, porosidad, superficies delicadas y espacio disponible. El conjunto debe resistir las cargas previstas sin producir una deformación incompatible con el producto. La cantidad de ventosas no se decide solo dividiendo una carga estática; importa cómo se distribuyen las fuerzas durante el movimiento. Ensaye con piezas reales para caracterizar el contacto. Esta etapa aporta área efectiva, volumen y posibles entradas de aire para estudiar después el suministro.
3 Caracterizar la trayectoria más exigente
Obtenga datos de aceleración, frenada, orientación y centro de gravedad en las posiciones relevantes. Identifique la fase que exige mayor capacidad de agarre y compruebe que la presentación inicial no introduce condiciones distintas entre ciclos. La validación debe corresponder al programa de producción previsto. Cambiar cadencia o añadir un giro puede modificar las cargas aunque la pieza sea la misma. Documentar la trayectoria permite explicar el criterio de selección y mantenerlo actualizado cuando el integrador revise el movimiento o incorpore un formato nuevo.
4 Medir evacuación y aire entrante
Registre el tiempo hasta la confirmación de toma y la presión durante transporte y liberación. Distinga el aire que se retira del volumen inicial del que entra de forma continua por la pieza o el contacto. Si existe medición de caudal, añada sus condiciones de referencia. Para materiales porosos, realice ensayos con muestras representativas. La demanda resultante debe relacionarse con el tiempo disponible en la máquina. Ese conjunto de datos permite discutir caudal efectivo y respuesta sin convertir una cifra nominal de catálogo en un tiempo de ciclo supuesto.
5 Comparar la tecnología y el modelo
Para Pick & Place, BECKER presenta soluciones de paletas en seco, garra y canal lateral. La elección depende de presión, caudal, régimen y arquitectura, además de las condiciones del aire aspirado. Examine la curva del modelo propuesto en el punto necesario y confirme su configuración. Un equipo adecuado para una toma estanca puede no responder igual ante una superficie permeable. La comparación debe incluir mantenimiento, filtración, ubicación y control. El nombre de la aplicación orienta la familia, pero no determina por sí solo un modelo válido para cualquier robot.
6 Definir suministro, válvulas y señales
Estudie si el vacío se genera junto a la máquina o se distribuye desde un sistema común. La decisión afecta al recorrido, al volumen conectado y a la coordinación entre consumidores. Defina qué señales confirman el agarre y cómo responde la máquina si la condición no se cumple. Los elementos de regulación y liberación deben ser compatibles con el equipo y el útil. El esquema completo permite comprobar dónde se mide y qué volumen se evacúa en cada fase, evitando analizar la bomba de forma aislada.
7 Acordar una prueba de ciclo completo
La aceptación debe incluir toma, transporte, depósito y regreso del útil, con las referencias y trayectorias más exigentes previstas. Registre tiempos, presión, incidencias de toma y posición final, junto con el estado de las piezas. En suministro compartido, añada coincidencias entre manipuladores. Defina cómo se documentará la configuración para repetir la comprobación tras cambios de programa o mantenimiento. El resultado debe demostrar el comportamiento del conjunto en producción representativa. Un agarre estático o una lectura aislada junto a la bomba aportan información parcial.
DEL PROCESO AL EQUIPO
Equipos y familias BECKER
Estas referencias permiten estudiar tecnologías relacionadas con la aplicación. La idoneidad del modelo, su ejecución y los accesorios se confirma con el punto de trabajo y las condiciones del sistema.
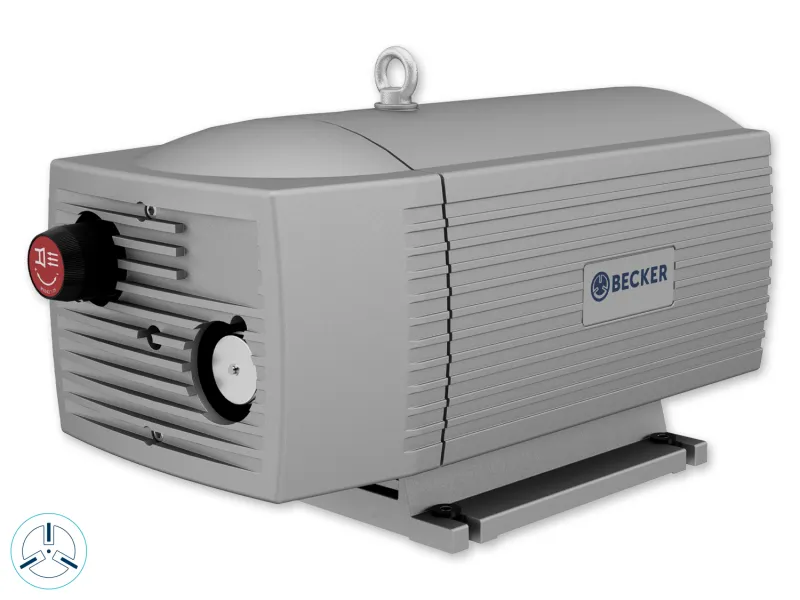
BECKER VT 4.40
Modelo de paletas en seco para evaluar un suministro de agarre cuya presión, aire entrante y régimen encajen con su curva.
Qué confirmar
Comprobar tiempo de toma en el útil, volumen conectado, presión durante el movimiento y configuración exacta del equipo.
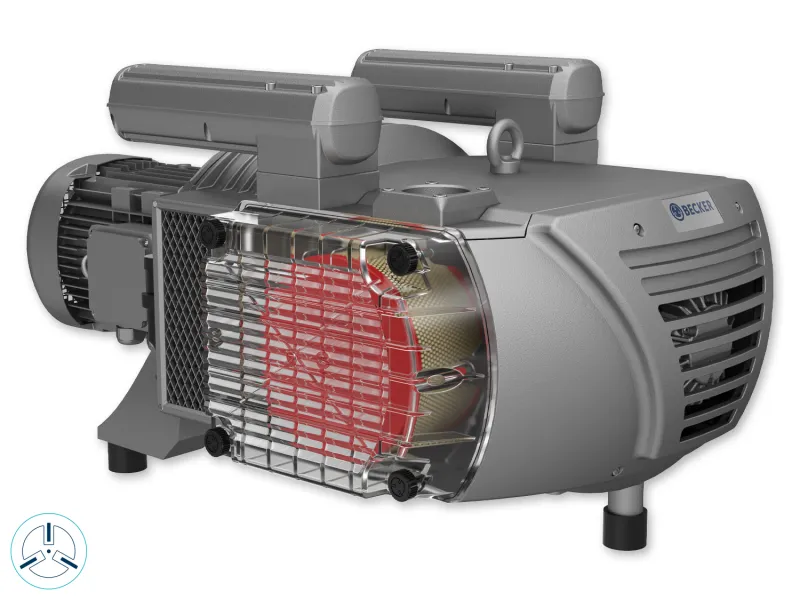
BECKER VTLF 2.250
Alternativa de paletas en seco para estudiar demandas de manipulación o varios consumidores cuando sus condiciones correspondan al modelo.
Qué confirmar
Validar simultaneidad, capacidad efectiva en cada útil, frecuencia eléctrica, filtración y respuesta del circuito completo.
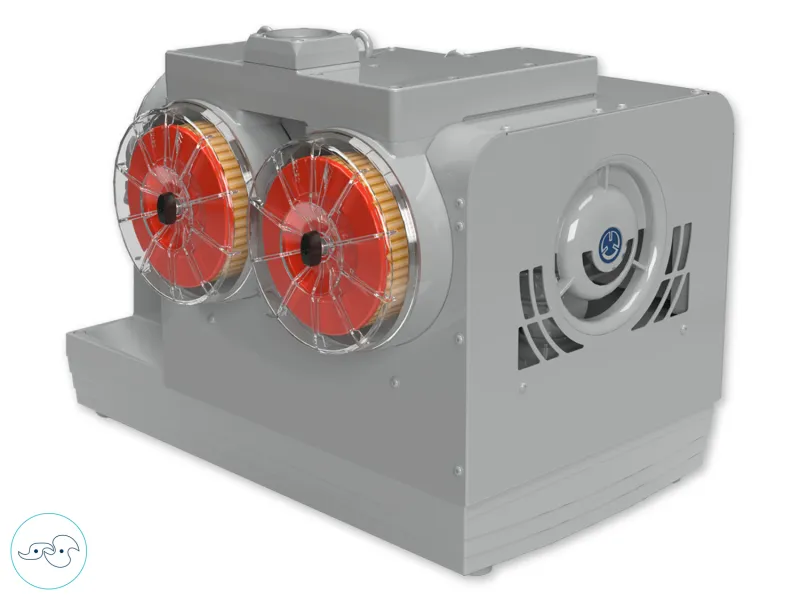
BECKER BCV 300
Bomba de garra con compresión sin aceite que puede compararse para un suministro definido por las necesidades de los manipuladores.
Qué confirmar
Contrastar curva, regulación compatible, demanda simultánea, condiciones del aire y tiempos observados en los contactos.
Bombas de vacío BECKER de canal lateral
Familia incluida por BECKER para Pick & Place, a estudiar en función del caudal y de la presión que requiere el agarre.
Qué confirmar
Seleccionar modelo con la demanda medida, sus límites de funcionamiento y el comportamiento de materiales permeables si existen.
INTEGRAR Y COMPROBAR
Instalación y puesta en servicio
Mangueras adecuadas para el movimiento
El recorrido del tubo debe acompañar la trayectoria prevista sin estrangularse, rozar indebidamente ni transmitir cargas que alteren el contacto. Se revisan diámetro interior, longitud y compatibilidad con vacío, además de la disposición en el robot. Una posición puede funcionar bien y otra deformar la manguera. Por eso conviene observar el recorrido completo durante la validación. Las modificaciones se realizan conforme al diseño de máquina y a las instrucciones de los componentes, manteniendo accesibles los puntos previstos para inspección y servicio.
Válvulas y volúmenes bien identificados
El esquema debe mostrar qué partes se evacúan, cuáles permanecen bajo vacío y cómo se admite aire al liberar. Una válvula ubicada lejos del útil puede implicar un volumen diferente del esperado en cada ciclo. También importa su capacidad de paso y su respuesta dentro de la secuencia. Documentar el circuito facilita interpretar tiempos de toma y suelta. Cualquier cambio de ubicación o tipo de válvula se comprueba sobre el conjunto, incluyendo su efecto en señales, presión disponible y coordinación del movimiento.
Supervisión del agarre por zonas
Cuando un útil tiene varios contactos, una lectura compartida puede no explicar qué ocurre en cada uno. Conviene revisar si las zonas pueden quedar abiertas, si hay formatos que desactivan ventosas y cómo se reconoce una toma incompleta. La estrategia de supervisión se define con el integrador según el producto y el movimiento. Los sensores deben tener ubicación, referencia y respuesta conocidas. El objetivo es relacionar una condición medida con el agarre que la máquina necesita, incluyendo variaciones de presentación y contacto.
Protección del circuito y del generador
El aire aspirado puede transportar polvo, fibras o residuos de la superficie. Se estudian los elementos de filtración y, si corresponde, separación antes de la bomba, con acceso para el mantenimiento previsto. La protección debe adecuarse al contaminante y al modelo. También debe considerarse la resistencia que introduce en el circuito, especialmente en ciclos cortos. Conviene guardar una referencia de tiempos y presión con los elementos en buen estado para reconocer cambios posteriores. La limpieza requerida por el producto se define además para los contactos y el entorno.
Integración de la liberación
El método de suelta debe estar previsto para el útil y coordinado con el apoyo de destino. La admisión de aire o una función de soplado compatible se ajustan dentro de las instrucciones del conjunto. Debe comprobarse que la pieza no se desplaza, no sigue a la ventosa y no interfiere con otros productos. Una respuesta rápida no es suficiente si la colocación pierde precisión. El ensayo debe incluir piezas ligeras, superficies adherentes y variaciones de formato que puedan alterar la separación.
Mantenimiento relacionado con el ciclo
El plan de servicio debe contemplar tanto la bomba como ventosas, juntas, filtros y tubos sometidos a movimiento. Cambios de elasticidad, suciedad o desgaste pueden modificar el tiempo de sellado antes de provocar una incidencia evidente. Registre una referencia con piezas conocidas y conserve la configuración del útil. Para el equipo BECKER se aplican sus instrucciones y los recambios Original BECKER que correspondan. Tras una sustitución relevante conviene repetir la comprobación funcional de toma y entrega, porque el comportamiento depende del conjunto de componentes.
OBSERVAR ANTES DE CAMBIAR EL EQUIPO
Síntomas y comprobaciones
La toma tarda más de lo previsto
Posibles causas
El contacto puede tardar en sellar, el volumen evacuado puede ser elevado o el recorrido puede limitar el paso. También puede haber una entrada de aire mantenida por el material.
Qué comprobar
Relacione señal de activación, contacto y presión en varios ciclos. Compare formatos y observe si el retraso es constante o depende de la pieza. Revise el esquema de volumen y conexiones con la máquina en las condiciones de intervención indicadas por su fabricante. La diferencia entre ciclos ayuda a separar presentación variable de una limitación fija del circuito.
La pieza pierde agarre durante una aceleración
Posibles causas
El movimiento puede superar la condición evaluada, deformar la pieza o abrir un contacto. La distribución de ventosas y el centro de gravedad pueden concentrar carga en una zona del útil.
Qué comprobar
Identifique la posición exacta y relacione presión con trayectoria, orientación y estado del producto. Compare el programa actual con el validado. El integrador debe revisar contacto y cargas dinámicas, además del suministro. No concluya que falta caudal únicamente porque la incidencia aparece al aumentar cadencia; una modificación de aceleración puede cambiar la solicitación sin modificar la fuga inicial.
Se recogen piezas de forma irregular entre lotes
Posibles causas
El material puede variar en permeabilidad, acabado, humedad, planitud o presentación. Una misma geometría exterior no garantiza el mismo sellado ni la misma resistencia del contacto.
Qué comprobar
Identifique lotes y compare muestras con el mismo útil y secuencia. Registre tiempo de toma y presión durante transporte. Revise cómo se presenta la superficie a las ventosas y qué cambios visuales aparecen. La validación debe abarcar la variación admitida del suministro de piezas. Con esa información puede decidirse si procede adaptar contacto, parámetros de formato o capacidad de generación.
El indicador confirma vacío pero la toma es incompleta
Posibles causas
Una lectura común puede representar contactos que sí sellan sin identificar otros ausentes. También puede existir volumen aislado o una señal que no corresponda al punto de agarre relevante.
Qué comprobar
Revise el esquema de zonas y la ubicación del sensor junto con la geometría del formato. Determine qué confirma realmente cada señal de máquina y qué otras verificaciones necesita la operación. Las pruebas deben contemplar las variaciones previstas del contacto dentro del procedimiento de validación. Ajustar un umbral no sustituye una estrategia capaz de reconocer la configuración requerida para el traslado.
La pieza se desplaza al depositarla
Posibles causas
La liberación puede comenzar antes de formar el apoyo, prolongarse mientras el útil se retira o introducir una acción de aire que altere la posición de una pieza ligera.
Qué comprobar
Observe la relación entre posición del robot, señal de liberación, presión del útil y contacto con el destino. Compare el método utilizado con el previsto para las ventosas y la máquina. Compruebe formatos ligeros y superficies que se adhieren con facilidad. La corrección debe demostrar estabilidad de colocación y separación completa, además de un tiempo de suelta compatible con la cadencia.
Aparecen marcas o deformaciones tras la manipulación
Posibles causas
La diferencia de presión, el reparto de apoyos o el material de contacto pueden concentrar carga sobre una superficie sensible. El estado térmico del producto también puede influir en su respuesta.
Qué comprobar
Relacione la ubicación de las marcas con el útil y compare la pieza antes, durante y después de la toma. Revise área, distribución, geometría y condiciones del producto. Ensaye la solución con el criterio de apariencia y dimensiones exigido. Reducir vacío sin comprobar las cargas del movimiento puede comprometer el agarre, por lo que ambas funciones deben validarse juntas.
Los tiempos empeoran cuando actúan otros manipuladores
Posibles causas
La coincidencia de demandas puede afectar al suministro común, o un ramal puede estar limitado durante los picos de aspiración. Los promedios de producción pueden ocultar estos eventos.
Qué comprobar
Registre activaciones y presión de cada útil junto con la del colector. Reproduzca la combinación de ciclos en la que aparece el retraso y compárela con el funcionamiento individual. Revise generación, regulación y recorrido usando esa evidencia. La solución debe conservar la condición de todos los consumidores relevantes durante la coincidencia prevista, no solo mejorar una lectura en la sala de bombas.
El comportamiento cambia según la posición del robot
Posibles causas
Una manguera puede doblarse o tensionarse, una conexión puede variar su estanqueidad o la pieza puede deformarse bajo otra orientación. Son causas que no aparecen necesariamente en una comprobación estacionaria.
Qué comprobar
Marque las posiciones afectadas y revise visualmente el recorrido en el procedimiento previsto por el integrador. Relacione presión con orientación y movimiento del útil. Las intervenciones se realizan con la máquina detenida según sus instrucciones. Compare después el ciclo completo, porque corregir un recorrido en una posición puede trasladar la restricción o la tensión a otra parte de la trayectoria.
DUDAS DE SELECCIÓN Y OPERACIÓN
Preguntas frecuentes
¿Qué diferencia hay entre Pick & Place y fijación por vacío?
Pick & Place incorpora traslado y colocación de la pieza, por lo que deben evaluarse aceleraciones, frenadas, orientación y liberación. La fijación mantiene una pieza respecto a un útil durante una operación como mecanizado o inspección. Comparten el principio de diferencia de presión, pero las cargas y la secuencia pueden ser distintas. Una solución que retiene correctamente en reposo necesita comprobarse de nuevo antes de utilizarse en un movimiento dinámico.
¿Se puede seleccionar una bomba conociendo solo el peso?
El peso es necesario, pero también importan centro de gravedad, trayectoria, contactos, porosidad, volumen y tiempo disponible. Dos piezas de igual masa pueden exigir suministros muy diferentes si una sella bien y otra deja entrar aire. La bomba se estudia con la demanda a la presión de agarre validada. El útil y el movimiento se evalúan como conjunto antes de convertir esos datos en una selección concreta de equipo.
¿Cómo influye la aceleración del robot?
La aceleración modifica las fuerzas que transmite la pieza al agarre. La dirección de esas fuerzas respecto a los contactos y los momentos durante giros también importan. Por eso la velocidad máxima no basta para caracterizar el movimiento. Conviene aportar el perfil previsto y revisar el caso más exigente. Al aumentar cadencia o modificar una trayectoria, el integrador debe comprobar que el agarre conserva la condición evaluada durante toda la transferencia.
¿Más ventosas permiten transportar más peso automáticamente?
La respuesta depende de su área efectiva, distribución y contacto real. Las cargas pueden repartirse de forma desigual y una ventosa situada sobre una abertura puede introducir aire. Añadir contactos también modifica volumen y demanda del circuito. La configuración completa debe evaluarse frente a fuerzas, momentos y deformación de la pieza. No conviene sumar capacidades nominales sin considerar las condiciones de ensayo de cada componente y su integración en el útil.
¿Qué se debe comprobar al manipular cartón o papel?
Conviene caracterizar permeabilidad, acabado, humedad, planitud y variación entre lotes. El aire puede atravesar el material durante todo el traslado, de modo que el suministro debe compensarlo a la presión requerida. También se revisan presentación, separación de piezas y liberación. Los ensayos con muestras reales ayudan a elegir contacto y caudal; una referencia que sella especialmente bien no representa necesariamente todos los productos admitidos por la línea.
¿Por qué es importante medir cerca del útil?
La tubería, las válvulas y el volumen entre el generador y las ventosas influyen en la respuesta. Una lectura lejana puede no reflejar el tiempo de toma o una pérdida local. Medir en un punto representativo permite relacionar la condición de vacío con el movimiento. La ubicación se decide junto con el esquema de zonas y la lógica de máquina, especificando qué confirma cada señal y cómo se interpreta durante el ciclo.
¿El vacío confirma que se ha recogido una sola pieza?
Una señal de vacío describe una condición del circuito y no identifica por sí sola la cantidad de piezas. En hojas, envases apilados u otros productos puede ser necesaria una verificación adicional definida por el integrador. La estrategia debe distinguir agarre, presencia y cualquier condición particular de la toma. El suministro de vacío participa en la recogida, pero la confirmación completa depende del diseño de la máquina y de su proceso.
¿Cuándo se estudia un suministro centralizado?
Puede estudiarse cuando varios consumidores comparten una necesidad compatible y existen datos de sus ciclos. Hay que revisar simultaneidad, recorridos, pérdidas y control para que cada útil reciba la condición necesaria a tiempo. La decisión también considera mantenimiento e integración. Cualquier comparación energética debe utilizar el perfil de uso completo y equipos definidos. La centralización no garantiza por sí sola una respuesta más rápida ni un ahorro determinado.
¿Qué tecnologías BECKER aparecen para Pick & Place?
La aplicación oficial de BECKER contempla paletas en seco, garra y canal lateral. Cada familia debe contrastarse con presión, caudal, régimen y condiciones de la instalación. La elección de modelo requiere la curva correspondiente y su configuración exacta. Una recomendación de familia orienta la búsqueda, pero no sustituye la evaluación del útil, del material y del tiempo disponible para evacuar y mantener el agarre durante el movimiento.
¿Cómo puede reducirse el tiempo de toma?
Primero se identifica qué parte lo limita: formación del contacto, evacuación del volumen, paso de válvulas y tubería o confirmación de la señal. Las mejoras se dirigen a esa causa y se verifican en el ciclo completo. Aumentar la capacidad del generador puede no corregir un contacto que sella tarde o una conexión restrictiva. Conviene comparar registros antes y después, manteniendo el mismo producto y la misma trayectoria de referencia.
¿Es necesario soplar para liberar una pieza?
Depende del útil, del producto y de la secuencia. Algunas configuraciones liberan al admitir aire; otras incorporan una función de soplado prevista por el fabricante. Su utilización debe coordinarse con el apoyo de destino y comprobar que no desplaza ni deforma el producto. No se debe asumir que cualquier circuito admite presión de liberación. La solución se valida con sus componentes y con las variantes de pieza de la línea.
¿Qué mantenimiento afecta más a la repetibilidad?
Además del mantenimiento del generador, importan el estado de ventosas, filtros, conexiones y tubos sometidos a movimiento. Cambios de elasticidad o acumulación de residuos pueden alterar el sellado y la respuesta. Conviene conservar una referencia de toma, presión durante el recorrido y liberación con piezas conocidas. Las tareas e intervalos corresponden a la documentación de cada componente. Tras cambios relevantes, una comprobación funcional confirma que el ciclo mantiene el comportamiento previsto.
HABLAR EL MISMO IDIOMA
Un glosario para tu proyecto
- Área efectiva de agarre
- Superficie sobre la que actúa la diferencia de presión en el contacto. Depende de la geometría real de la ventosa o útil y no equivale necesariamente a sus dimensiones exteriores.
- Centro de gravedad
- Punto que representa la distribución del peso de la pieza. Su posición respecto al útil influye en los momentos y en cómo se reparten las cargas durante el traslado.
- Carga dinámica
- Solicitación asociada al movimiento y a sus cambios, como aceleraciones y frenadas. Debe considerarse junto con el peso y la orientación para evaluar el agarre.
- Fuerza tangencial
- Fuerza paralela a la superficie de contacto. Su resistencia depende de la interfaz y no puede equipararse sin más a la fuerza normal teórica producida por el vacío.
- Tiempo de toma
- Intervalo desde la activación prevista de la recogida hasta la confirmación que permite trasladar. Debe definirse con eventos claros para comparar configuraciones y localizar retrasos.
- Volumen evacuado
- Espacio del que se retira aire al establecer el agarre, incluyendo contactos, distribuidores y conexiones que participan en esa fase. Influye en la respuesta del circuito.
- Simultaneidad
- Coincidencia temporal de demandas de varios consumidores. En una red compartida importa qué fases se superponen y cómo afectan a la presión y al tiempo de toma de cada útil.
- Liberación
- Fase en la que se elimina la diferencia de presión para separar el contacto de la pieza. Debe coordinarse con su apoyo y con la retirada del manipulador.
LLEGAR A LA CONVERSACIÓN CON DATOS ÚTILES
Prepara tu consulta
0 de 5 datos preparados
EXPORTVACIO · ESPECIALIZACIÓN EN VACÍO Y PRESIÓN
Tu proceso merece
una selección bien planteada
Reúne las mediciones, el esquema del circuito y las condiciones del material. Con esos datos podemos orientar la selección y revisar la documentación del equipo.
OTRAS ETAPAS DE TU INSTALACIÓN
Procesos que se conectan
Fijación por vacío
Una vez depositada, la pieza puede necesitar permanecer referenciada durante mecanizado o inspección, con una fijación que se evalúa por su propia operación.
Explorar el proceso
Evacuación
El tiempo de toma incluye retirar aire del útil y sus conexiones; estudiar volumen y capacidad efectiva ayuda a entender esa fase del ciclo.
Explorar el proceso
Soplado e inyección
Algunos útiles incorporan una función de aire para liberar, cuya compatibilidad y efecto sobre la colocación deben comprobarse en el conjunto.
Explorar el procesoGuía editorial de Exportvacio · Actualizada el 18 de octubre de 2026 · Las escenas y los dibujos representan aplicaciones. Las fichas enlazadas aportan la documentación y las fotografías de los equipos BECKER.